
Проектування та дослідження нового типу високоточного шестиосьового датчика сили
2025-03-01
Традиційні одноосьові датчики сили більше не можуть задовольнити потреби сучасного виробництва та технологій. Шестиосьові датчики сили все більше привертають увагу багатьох вчених. Шестиосьові датчики сили можуть вимірювати сили та крутні моменти в шести напрямках одночасно і широко використовуються в машинах, роботах, аерокосмічній галузі, біомедицині та інших галузях. Однак досліджувані на даний момент шестиосьові датчики сили зазвичай мають багато проблем. Для подальших досліджень терміново потрібні високоточні та високочутливі датчики. Ця стаття поєднує теоретичний аналіз, моделювання методом кінцевих елементів та експерименти з моделюванням, а також оптимізує структуру датчика на основі існуючих досліджень датчиків. Запропоновано новий тип високоточного шестиосьового датчика сили. Основний зміст дослідження включає:
1. Після поглибленого аналізу різних характеристик датчика та вивчення закону змін продуктивності датчика з його геометричними параметрами. Запропоновано новий тип конструкції шестиосьового датчика сили композитного балочного типу. Датчик має просту структуру, очевидну деформацію та легке керування положенням латки. Для визначення розмірних параметрів датчика використовуються методи ортогонального тесту та кінцево-елементного моделювання.
2. Використовуйте програмне забезпечення для аналізу abaqus, щоб побудувати модель датчика та виконати статичний і динамічний аналіз датчика. Отримано розподіл деформацій датчика під зовнішнім силовим навантаженням і власну частоту перших шести порядків датчика. Результати показують, що датчик має хорошу лінійність.
3. Базуючись на основному принципі чашки перенапруги Вітса, визначте компонування шестивимірного датчика сили. За результатами аналізу методом кінцевих елементів визначити зону деформації пружного тіла, поєднати масштаб сенсорної конструкції та виконати на ній обґрунтовану компонування. І належним чином збільшити потужність і зменшити проблему міжвимірного зв’язку шестивимірного датчика сили на патчі.
4. Розробити спеціальний калібрувальний пристрій для датчика. Відповідно до структури та форми датчика розробіть набір спеціальних пристроїв для калібрування датчика. За результатами імітаційного експерименту датчик розв’язаний. Використовуйте метод квадратів і метод нейронної мережі BP, щоб обчислити зв’язок між ними та завершити дослідження калібрування датчика. Дослідження показує, що метод нейронної мережі BP має кращий ефект розв’язки.
RELATED NEWS
-
Точність у невеликих приміщеннях: компанія Changzhou Right Measurement представляє нові високоефективні мініатюрні датчики навантаження на стиснення та натяг
Точність у невеликих приміщеннях: компанія Changzhou Right Measurement представляє нові високоефективні мініатюрні датчики навантаження на стиснення та натяг
-
Changzhou Right Measurement запускає новий тензодатчик сильфонного типу: найкраще рішення для гігієнічних і суворих умов
ЧАНЧЖОУ, КИТАЙ – Компанія Changzhou Right Measurement And Control System CO., LTD., провідний інноватор у галузі технології промислового зважування, з гордістю оголошує про офіційний запуск свого останнього тензодатчика сильфонного типу. Розроблений для точності та створений, щоб витримувати найвимогливіші виробничі лінії у світі, цей новий продукт має змінити надійність у харчовій, фармацевтичній та пакувальній галузях.
-
Чи можна використовувати датчик сили колони для моніторингу стану конструкції
Моніторинг стану конструкцій (SHM) стає все більш важливим у сучасному проектуванні, оскільки інфраструктурні системи стають все більшими, складнішими та вимогливішими з точки зору безпеки та надійності. Мости, будівлі, промислові каркаси та важке обладнання покладаються на точну інформацію про навантаження, щоб виявити ранні ознаки пошкодження або втоми. У цьому контексті датчики сили колони привертають увагу як практичне рішення для довгострокового структурного моніторингу. Але чи справді датчик сили колони можна використовувати для моніторингу стану конструкції? Відповідь - так, якщо застосовувати його правильно.
-
Як відкалібрувати датчик сили стиснення колони в польових умовах
Датчики сили стиснення колони широко використовуються у важких промислових застосуваннях, таких як преси, структурні випробування, моніторинг навантаження та системи зважування. Польове калібрування має важливе значення для забезпечення точного вимірювання сили, особливо після встановлення, технічного обслуговування або тривалої експлуатації. На відміну від лабораторного калібрування, калібрування в польових умовах має враховувати реальні умови експлуатації, мінімізуючи час простою. У цій статті пояснюється, як відкалібрувати датчик сили стиснення колони в польових умовах за допомогою практичних і надійних методів.
-
Загальні способи усунення помилок зв’язку модуля зважування
Вагові модулі є важливими компонентами сучасних промислових систем зважування, що забезпечують точну передачу даних між тензодатчиками, розподільними коробками та системами керування. У таких додатках, як силоси, резервуари, конвеєри та платформні ваги, стабільний зв’язок має вирішальне значення для надійного вимірювання ваги та контролю процесу. Однак помилки зв’язку можуть виникати через різноманітні механічні, електричні та навколишні фактори. Розуміння поширених проблем і способів їх усунення допомагає мінімізувати час простою та підтримувати точність системи.
-

Як відкалібрувати багатомодульну промислову систему зважування
Багатомодульні промислові системи зважування широко використовуються в силосах, резервуарах, бункерах, конвеєрних вагах і важких платформах, де кілька тензодатчиків працюють разом для точного вимірювання ваги. Належне калібрування має важливе значення для забезпечення послідовних показань, відповідності нормативним вимогам і надійного контролю процесу. У цій статті пояснюється, як відкалібрувати багатомодульну промислову систему зважування, а також викладаються найкращі методи, які допомагають підтримувати точність і продуктивність у довгостроковій перспективі.
-
Що спричиняє нестабільні показання датчика сили фланця
Датчики сили фланців широко використовуються в промисловості для вимірювання сили затиску, стиснення та попереднього натягу в болтових з’єднаннях, фланцевих з’єднаннях і механічних вузлах. Їхня здатність надавати зворотний зв’язок у режимі реального часу має вирішальне значення для забезпечення безпеки, продуктивності та надійності. Однак на практиці користувачі іноді стикаються з нестабільними чи коливаннями показань, що може поставити під загрозу точність і ефективність роботи системи. Розуміння поширених причин нестабільних показань може допомогти інженерам і технікам підтримувати точне вимірювання сили.
-
Як встановити датчик сили стиснення фланця на болтове з’єднання
Датчики сили стиснення фланців широко використовуються для вимірювання сили затиску та попереднього натягу в болтових з’єднаннях у таких галузях, як машинобудування, енергетика, автомобілебудування та промислова автоматизація. Правильна установка має важливе значення для забезпечення точного вимірювання сили, довгострокової стабільності та надійних даних. У цьому посібнику пояснюється, як правильно встановити датчик сили стиснення фланця на болтове з’єднання, а також практичні кроки та передові практики, придатні для інженерів і технічних користувачів.
-
Як вибрати одноточковий тензодатчик для настільних ваг
Настільні ваги, також відомі як настільні або платформні ваги, широко використовуються в роздрібній торгівлі, лабораторіях, складах і на підприємствах легкої промисловості. Серцем цих систем зважування є одноточковий тензодатчик, датчик, спеціально розроблений для надання точних вимірювань, навіть якщо вантажі розміщені не по центру. Вибір правильного одноточкового тензодатчика для настільних ваг є важливим для досягнення довгострокової точності, надійності та відповідності вимогам застосування.
-
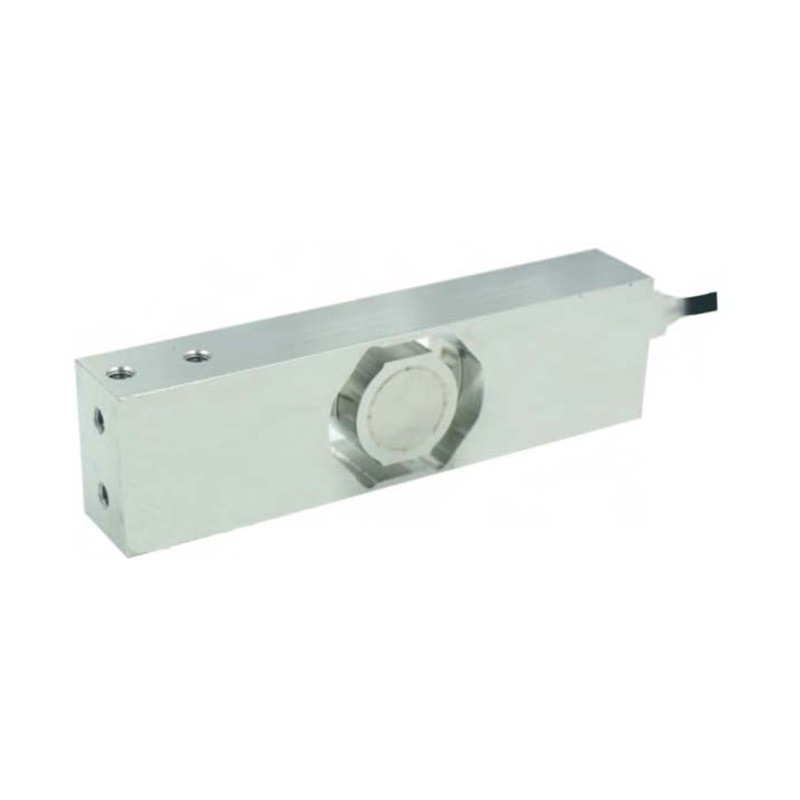
Який принцип роботи одноточкового тензодатчика
Одноточкові тензодатчики є одними з найбільш часто використовуваних датчиків ваги в сучасних вимірювальних системах. Вони широко зустрічаються в електронних роздрібних вагах, настільних вагах, медичному обладнанні та вагових платформах легкої промисловості. Для початківців або користувачів, які шукають чіткого технічного розуміння, вивчення того, як працює одноточковий тензодатчик, забезпечує міцну основу для розуміння технології вимірювання навантаження.
-
Які фактори впливають на точність сильфонного тензодатчика
Датчики сильфонного навантаження широко використовуються в промислових системах зважування, особливо в таких системах, як резервуари, силоси, бункери та процеси дозування. Компактна конструкція та здатність витримувати навантаження на стиснення роблять їх популярним вибором у промисловості, хімічній та харчовій промисловості. Однак досягнення надійних і точних вимірювань залежить від багатьох факторів. Розуміння того, що впливає на точність сильфонного тензодатчика, має важливе значення для розробників систем, інженерів і операторів, які хочуть стабільних результатів зважування.
-
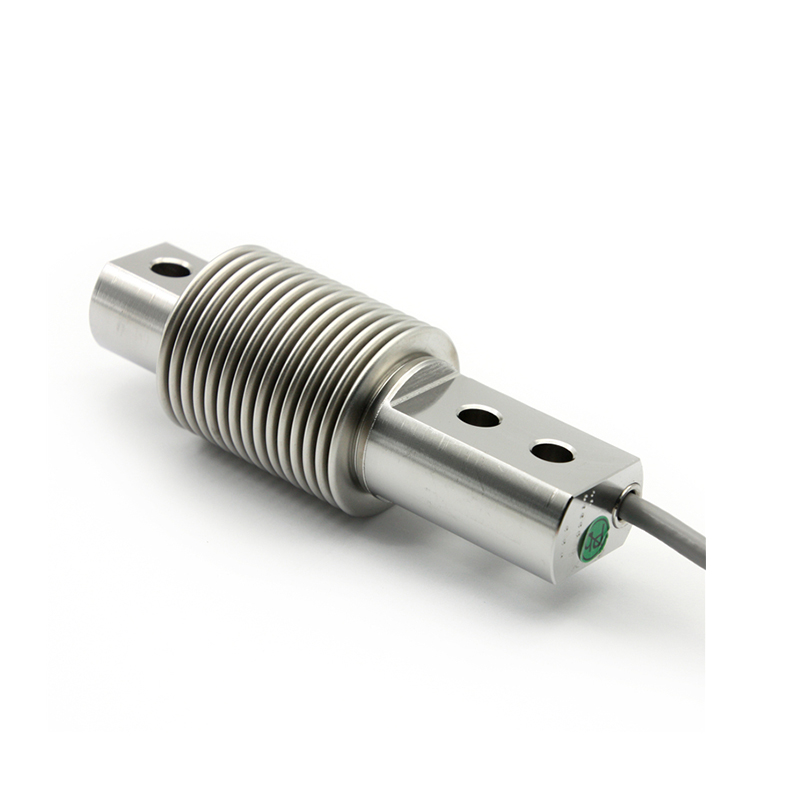
Як правильно встановити тензодатчик сильфонного типу
Датчики навантаження сильфонного типу широко використовуються в промислових системах зважування, таких як резервуари, бункери, силоси та системи дозування. Відомі своєю високою точністю та здатністю компенсувати зміщення, ці тензодатчики все ще потребують правильного встановлення для забезпечення надійної та довгострокової роботи. Розуміння того, як правильно встановити тензодатчик сильфонного типу, має важливе значення для досягнення точних вимірювань і захисту датчика від пошкодження.
-

Що таке 6-осьовий датчик сили
Оскільки автоматизація, робототехніка та інтелектуальне виробництво продовжують розвиватися, точне вимірювання сили та крутного моменту стає все більш важливим. Серед найдосконаліших технологій чутливості є 6-осьовий датчик сили, пристрій, призначений для вимірювання складних механічних взаємодій у багатьох напрямках. Розуміння того, що таке 6-осьовий датчик сили та як він працює, допомагає інженерам і системним інтеграторам підвищити точність, безпеку та продуктивність у сучасних програмах.
-
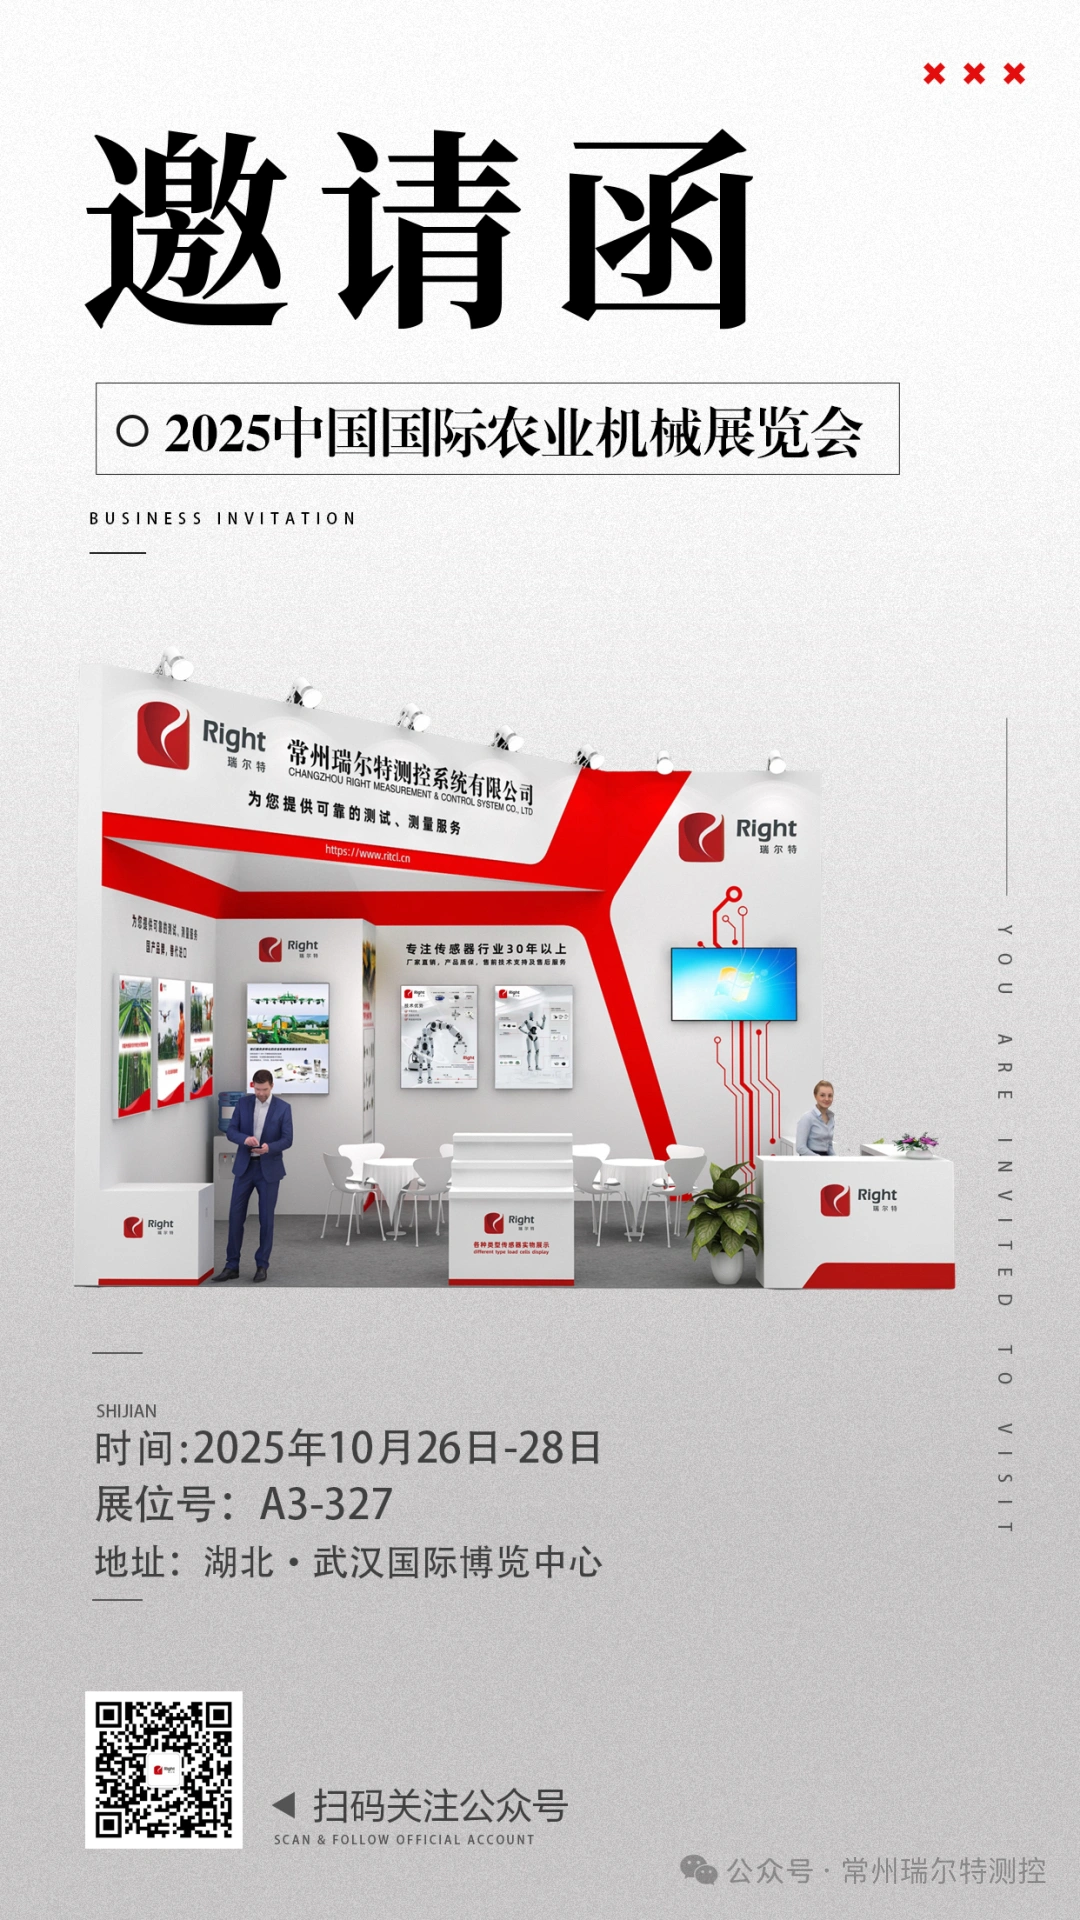
Наближається найкраща подія Азії, присвячена сільськогосподарським машинам, і Changzhou Right продемонструє свої основні технології.
Золота осінь у Цзінчу обіцяє плідні результати! Китайська міжнародна виставка сільськогосподарської техніки 2025 (Wuhan Agricultural Machinery Exhibition) урочисто відкриється в Wuhan International Expo Center з 26 по 28 жовтня.
-
Запрошення | Right Technology щиро запрошує вас взяти участь у Міжнародній конференції IEEE/RSJ 2025 з інтелектуальних роботів і систем.
З 19 по 25 жовтня в Hangzhou International Expo Center відбудеться Міжнародна конференція IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS 2025), одна з двох провідних світових міжнародних конференцій у сфері робототехніки.
-
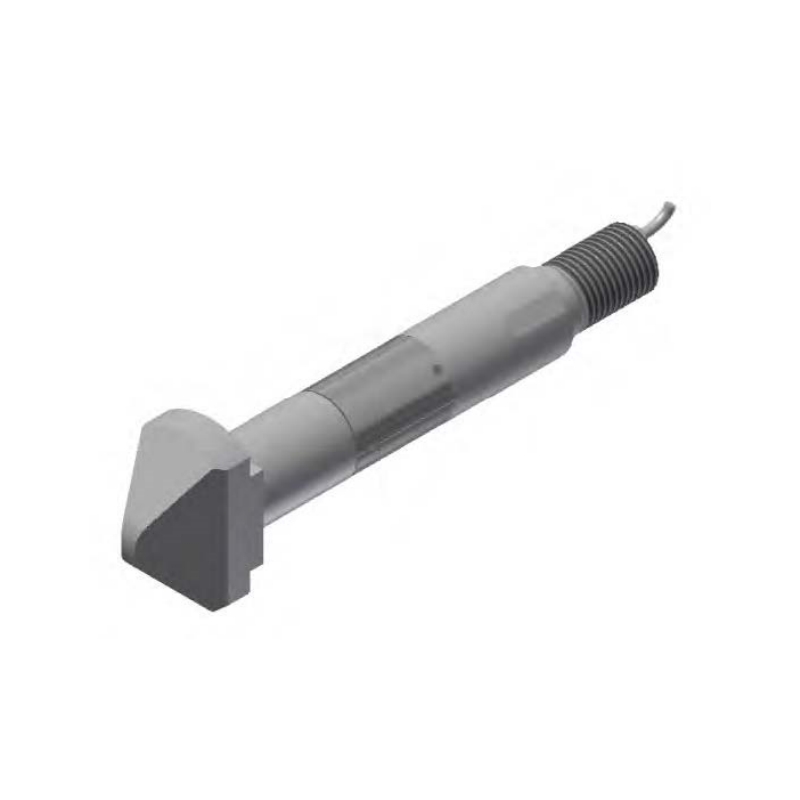
СИСТЕМА ПРАВИЛЬНОГО ВИМІРЮВАННЯ ТА КОНТРОЛЮ Випускає розширений користувацький тензодатчик для точних застосувань
У сучасному індустріальному світі, що швидко розвивається, потреба в точних і надійних рішеннях для вимірювання сили більша, ніж будь-коли. Усвідомлюючи цей попит, RIGHT MEASUREMENT AND CONTROL SYSTEM представила свою останню інновацію: Custom Pin Load Cell, розроблену для забезпечення виняткової точності, довговічності та адаптивності в багатьох галузях промисловості.
-
Чи посилює звук підсилювач
У світі аудіотехнологій є кілька таких поширених запитань, як: чи посилює підсилювач звук? Проста відповідь: так, але не так, як багато хто думає. Підсилювач безпосередньо не створює звук. Натомість він посилює слабкі електричні сигнали, щоб динаміки могли перетворювати їх у більш гучний і чистий звук. Без підсилювача багато звукових систем не змогли б відтворювати потужний високоякісний звук, який ми відчуваємо в музиці, фільмах і комунікаційних пристроях.
-
Які бувають три типи підсилювачів?
У галузі електроніки та аудіотехніки підсилювачі відіграють центральну роль у посиленні слабких сигналів і створенні достатньої потужності для практичного використання. Від музичних систем до комунікаційних пристроїв, підсилювачі є всюди. Однак не всі підсилювачі однакові. Насправді їх зазвичай поділяють на три основні типи, кожен з яких служить певній меті: підсилювачі напруги, підсилювачі струму та підсилювачі потужності.
-
Чи є підсилювач просто динаміком?
У світі аудіотехнологій часто виникає одна поширена помилка: багато людей вважають, що підсилювач — це те ж саме, що і динамік. Хоча обидва є основними частинами будь-якої звукової системи, вони виконують дуже різні функції. Розуміння цієї різниці є ключовим для того, щоб зрозуміти, як музика, голос і сигнали перетворюються на потужні звуки, які ми чуємо щодня.
-
Різноманітність застосування підсилювачів у сучасних галузях
В епоху швидкого розвитку технологій підсилювачі стали незамінними компонентами в незліченних сферах застосування. Від споживчої електроніки до передових промислових систем, підсилювачі служать критично важливими пристроями, які посилюють слабкі сигнали в сильніші, корисні виходи. Їх здатність підвищувати продуктивність, покращувати якість звуку та підтримувати цілісність сигналу робить їх одними з найбільш широко використовуваних електронних компонентів як у повсякденному житті, так і в спеціалізованих галузях.
-
Розширення застосування цифрових індикаторів у сучасних галузях промисловості
У сучасному промисловому середовищі, що швидко розвивається, точність і точність стали важливішими, ніж будь-коли. Одним із інструментів, який відіграє важливу роль у забезпеченні надійності вимірювань, є цифровий індикатор. Цей сучасний вимірювальний інструмент, також відомий як цифровий циферблат, знайшов широке застосування у виробництві, машинобудуванні, перевірці якості та дослідженнях, що робить його незамінним пристроєм для сучасної промисловості.
-
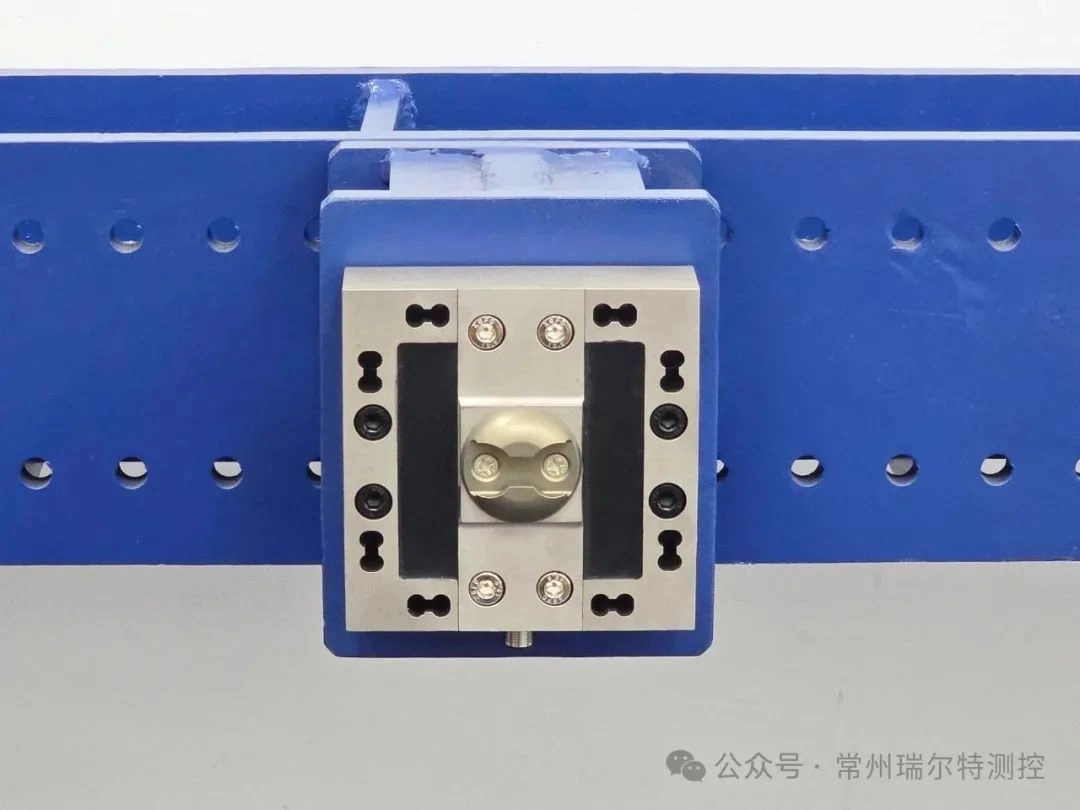
Галузеве застосування | Застосування 48-канальної високоточної 3D-системи моніторингу сил Right у системах збору 3D-систем авіаційної вантажної мережі
На висоті 10 000 метрів вантажні мережі витримують не тільки вагу вантажу, але й серйозні випробування турбулентним ударом і швидкими відцентровими силами. Коли вантажний літак летить на великій висоті, вантажна сітка не тільки витримує вагу 20 тонн вантажу, але й стикається з тривимірним ударом і розривом.
-
Точне визначення та інтелектуальне водіння | Changzhou Right блищить інноваційними сенсорними рішеннями на AHTE 2025
З 9 по 11 липня 2025 року в Шанхайському новому міжнародному виставковому центрі успішно пройшла 18-та Шанхайська міжнародна виставка промислової збірки та технологій передачі (AHTE 2025), яка привернула велику увагу в галузі глобальної промислової автоматизації та інтелектуальної збірки.
-
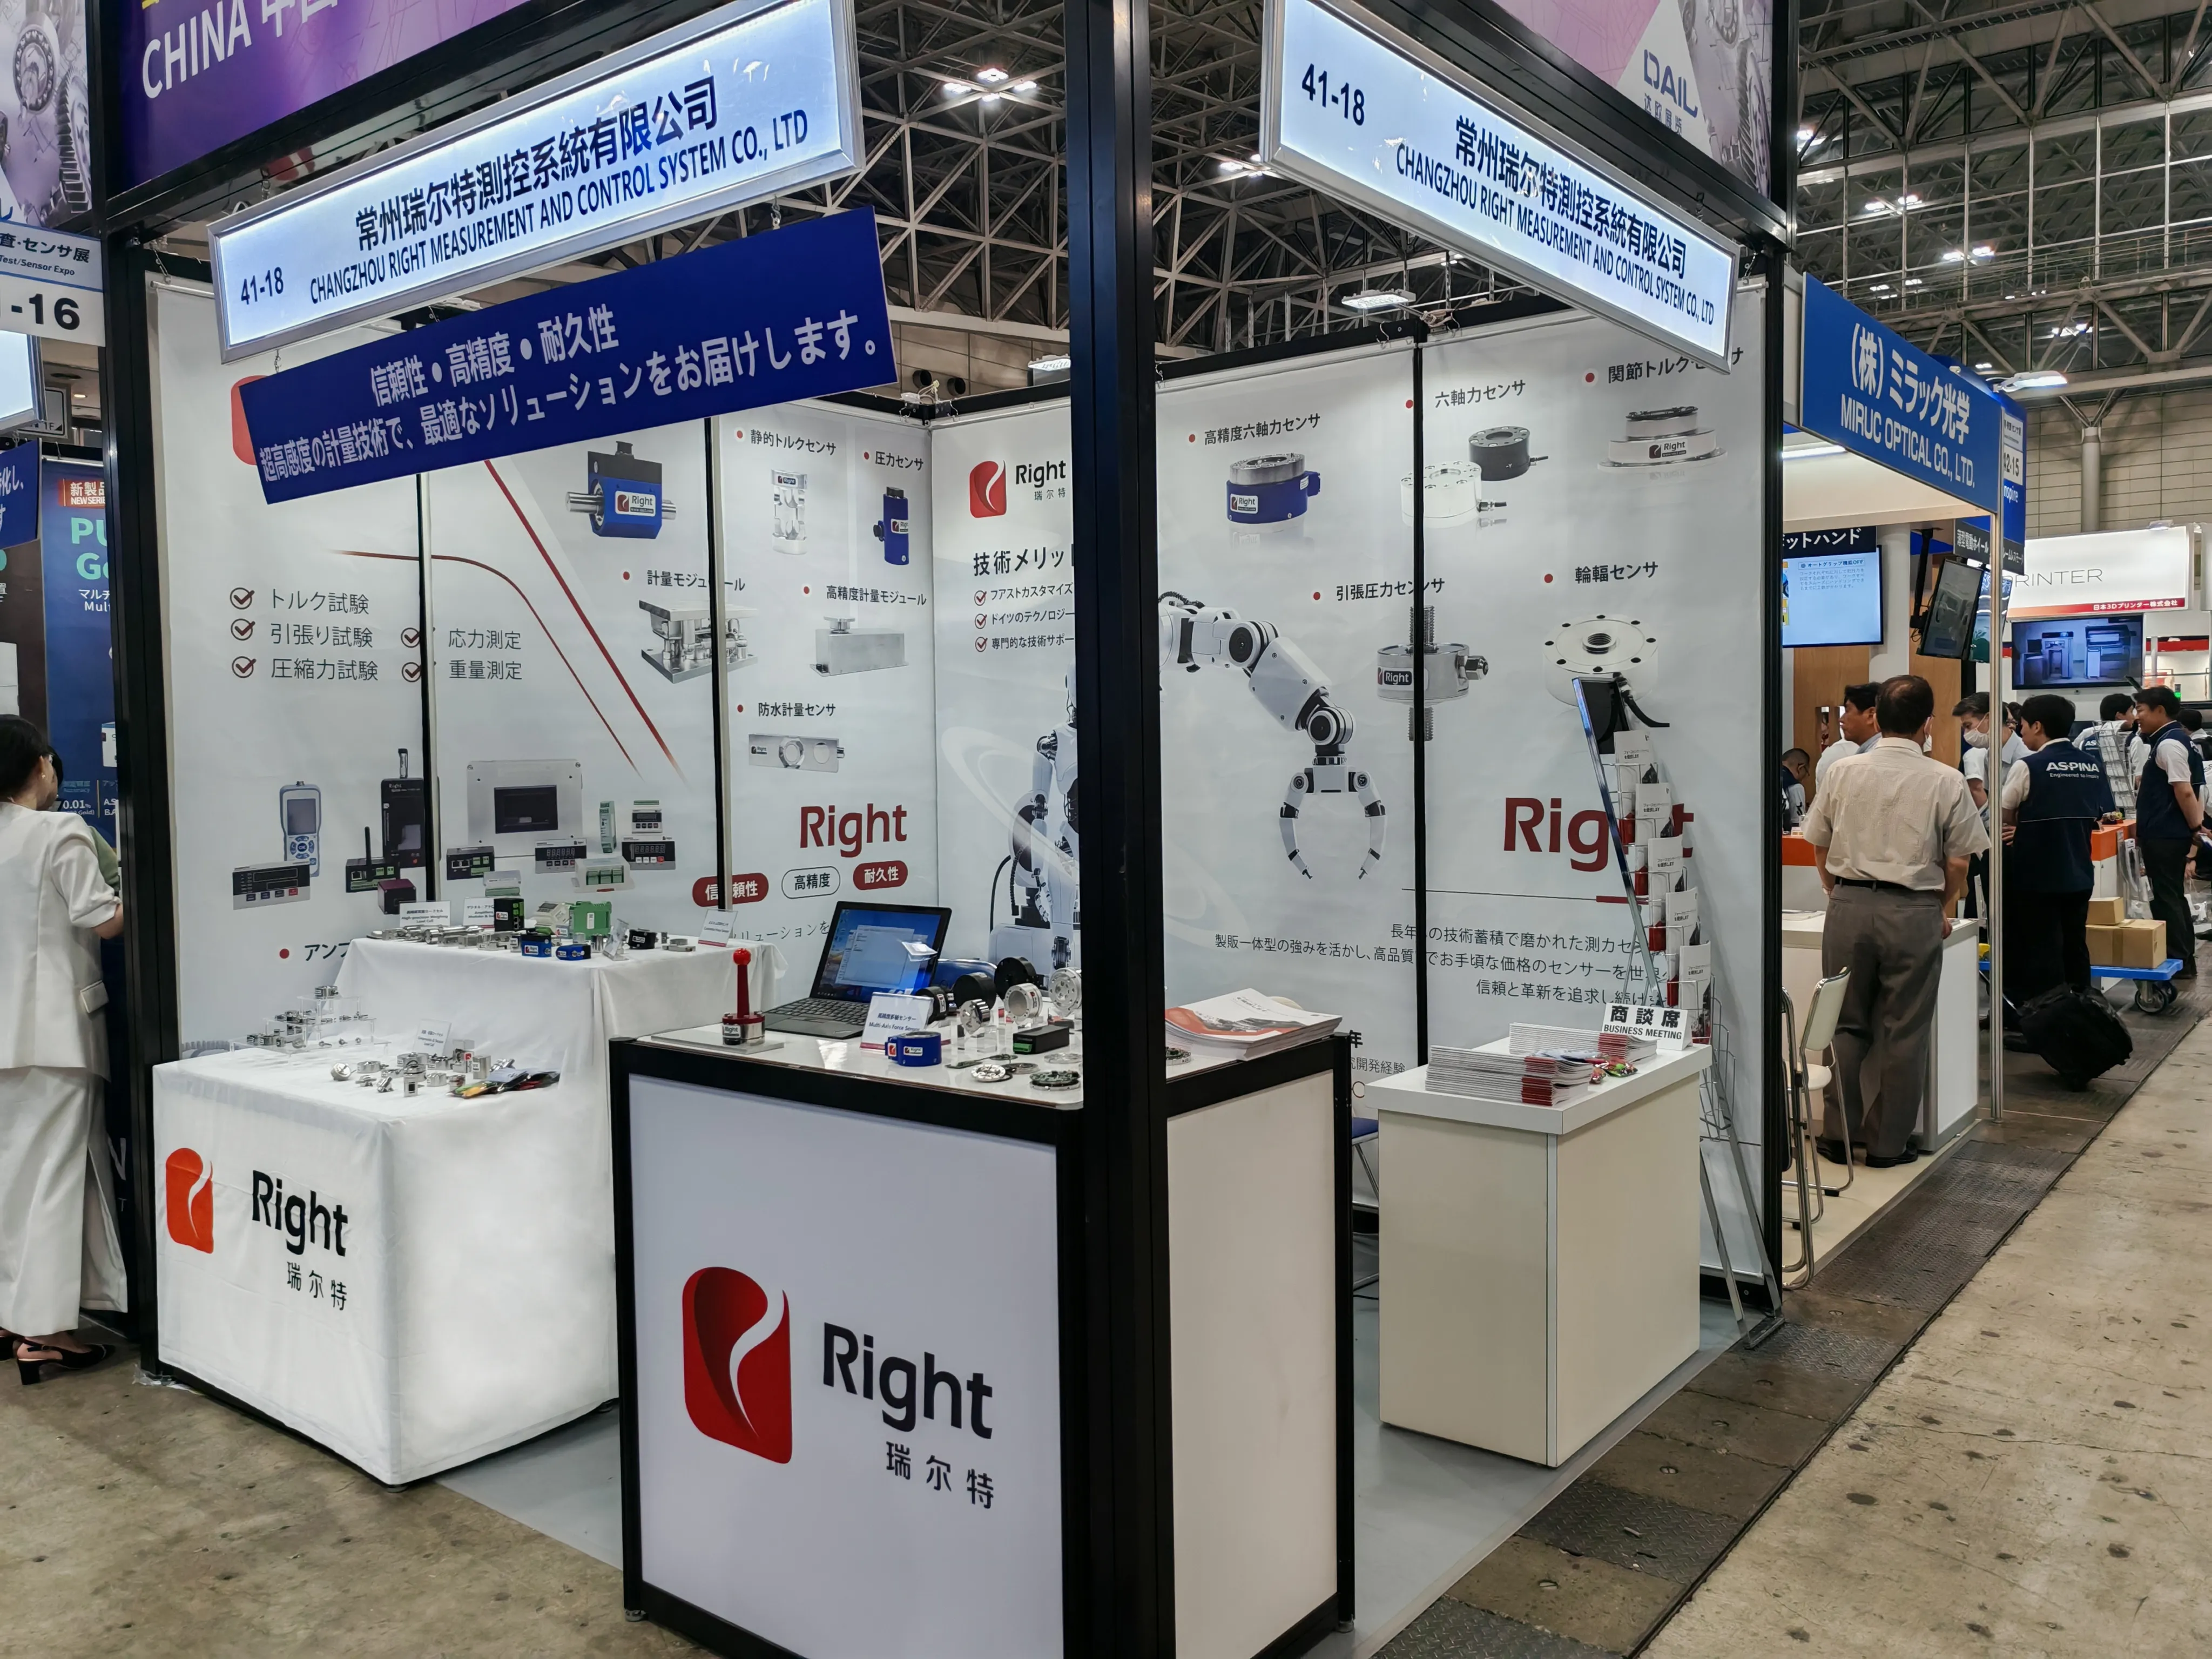
Огляд виставки | Changzhou Right успішно виступила на 30-й виставці ManufacturingWorld Tokyo -Mechanical Components & Materials Technology Expo та взяла участь в азіатській виробничій події
Огляд виставки | Changzhou Right успішно виступила на 30-й виставці ManufacturingWorld Tokyo -Mechanical Components & Materials Technology Expo та взяла участь в азіатській виробничій події
-
Огляд виставки | Changzhou Right блищить на 17-й Китайській міжнародній виставці сучасних залізничних технологій та обладнання, інноваційні сенсорні технології та супровід майбутнього залізничної безпеки та інтелекту.
Пекін, 8 липня 2025 р. —— 17-та Китайська міжнародна виставка сучасних залізничних технологій та обладнання (MODERN RAILWAYS), найбільша та найвпливовіша в міжнародному масштабі подія залізничної галузі в Азії, була урочисто відкрита в Китайському національному конференц-центрі в Пекіні.
-
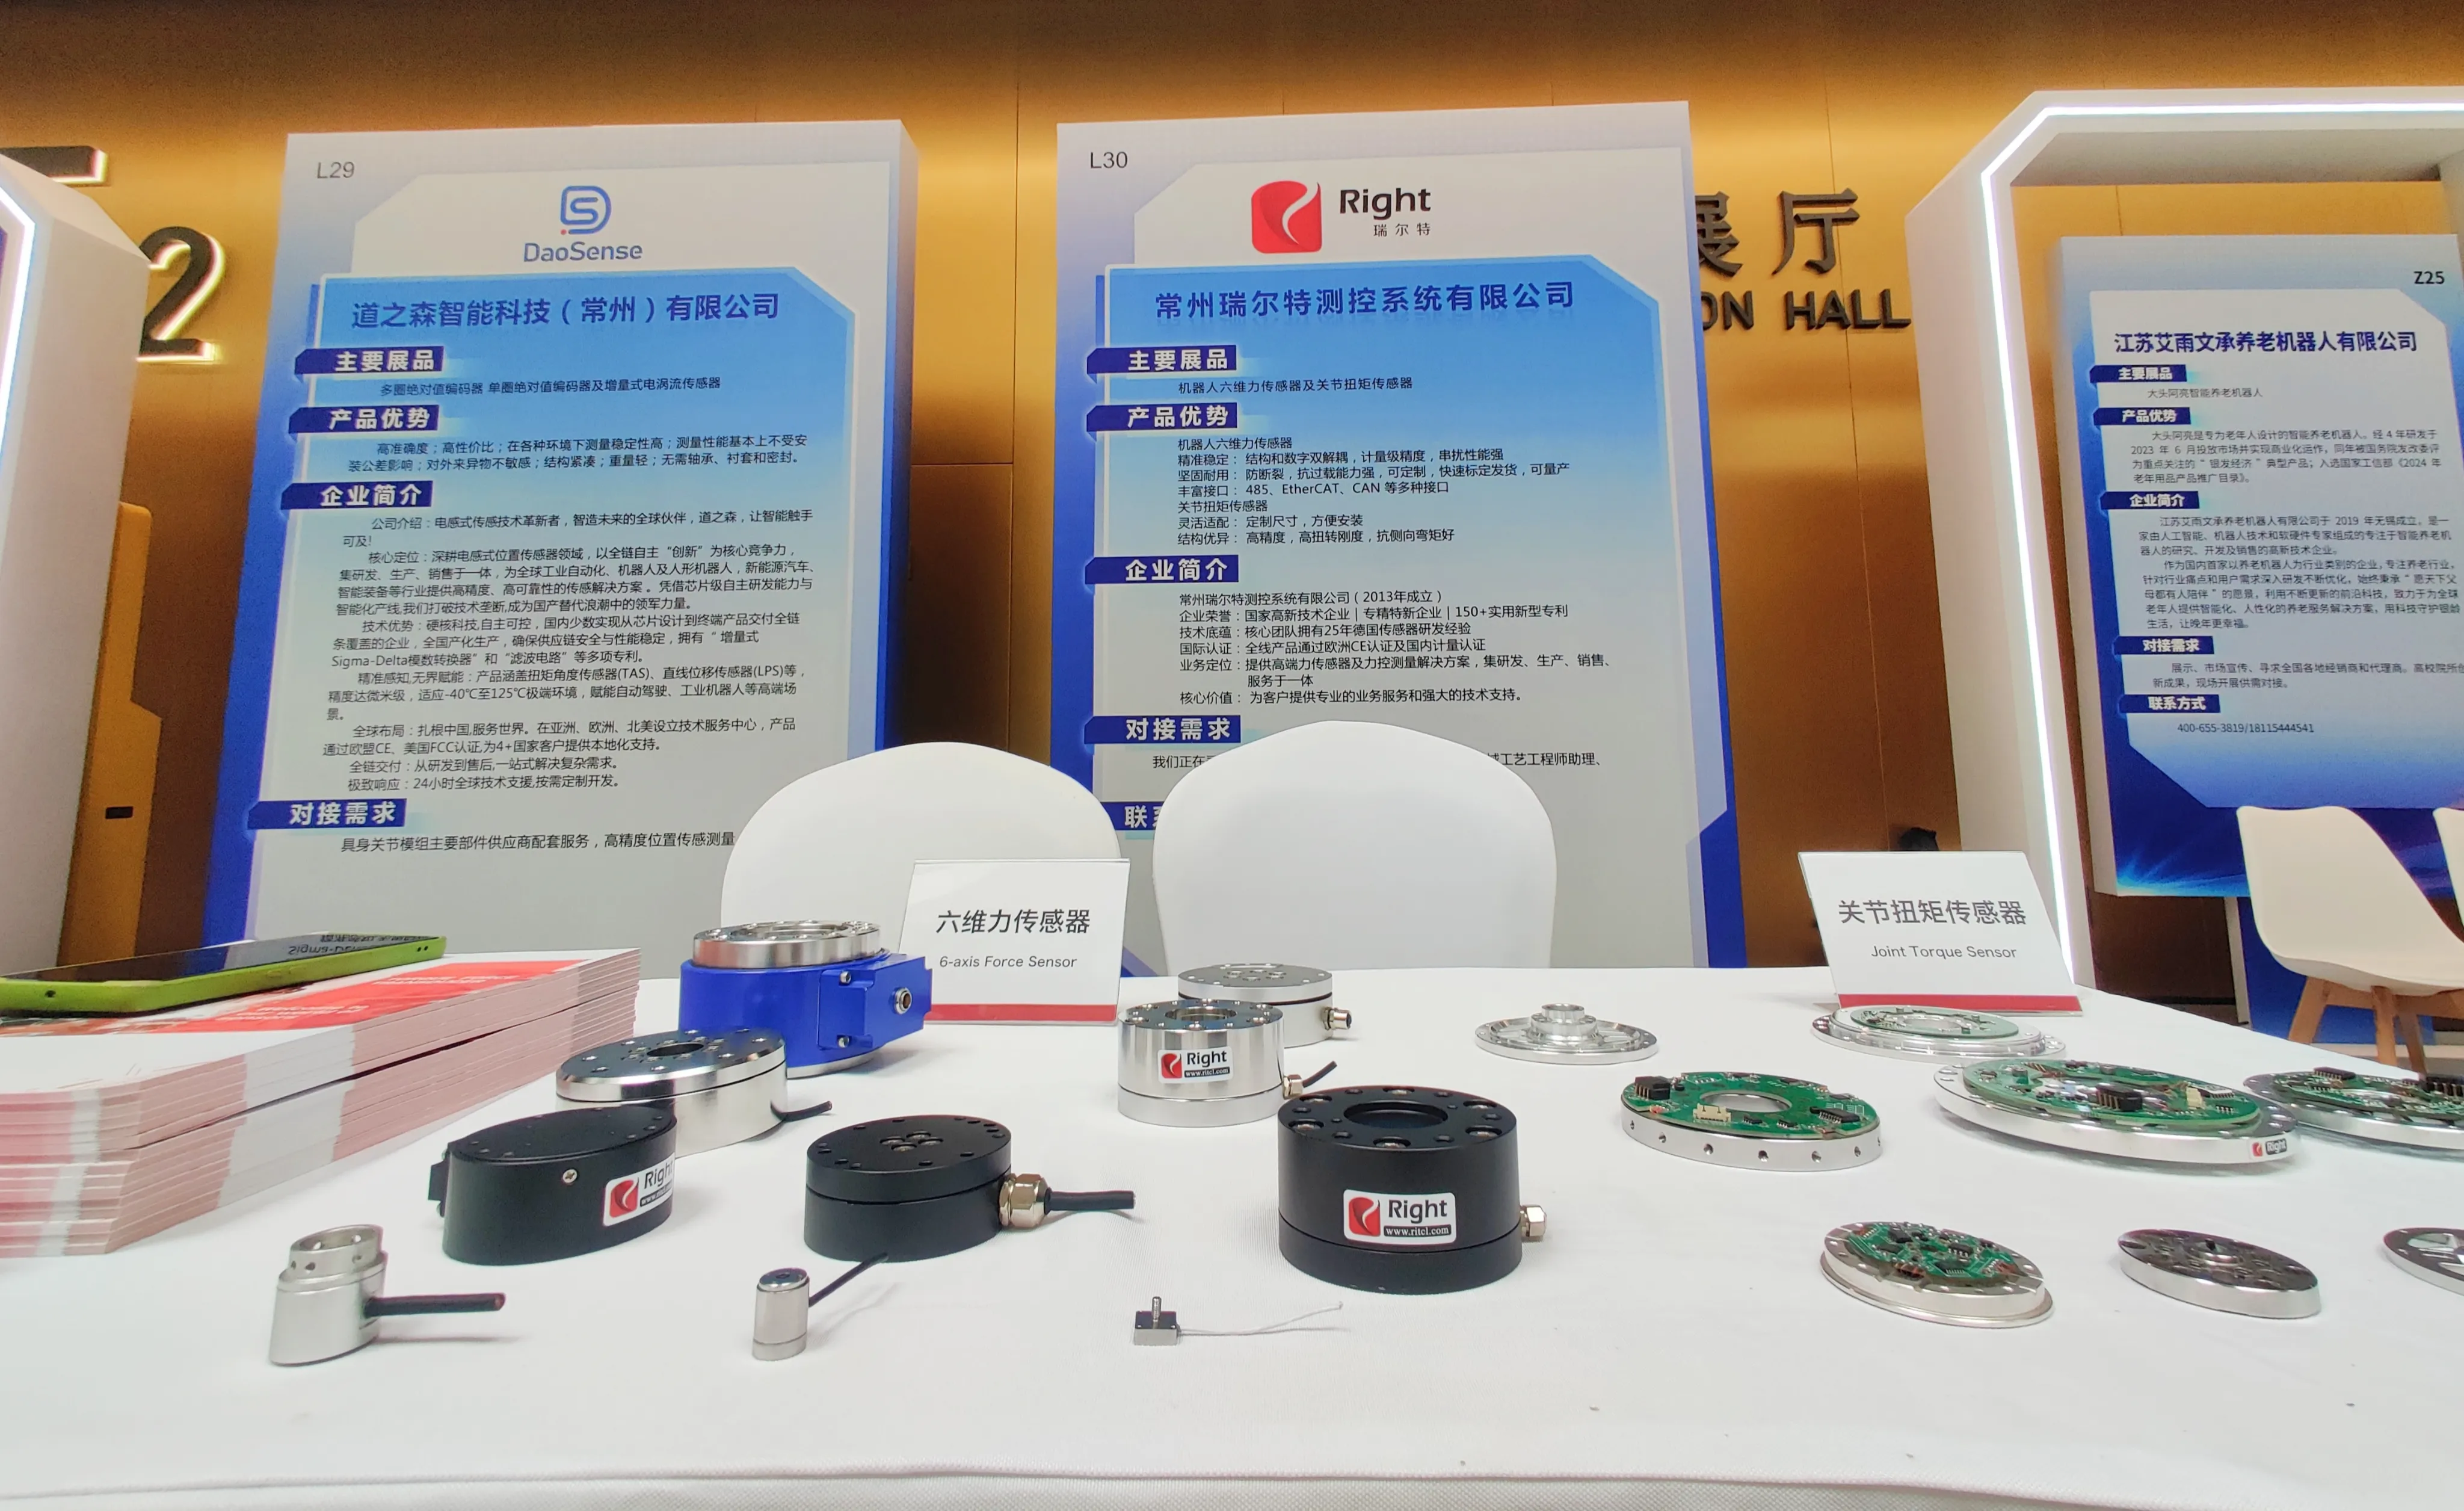
Розширюючи точне сприйняття, Changzhou Right об’єднує зусилля з Jiangsu Embodied Intelligent Robot Industry Alliance, щоб разом розпочати нову еру AI+Robots!
Розширюючи точне сприйняття, Changzhou Right об’єднує зусилля з Jiangsu Embodied Intelligent Robot Industry Alliance, щоб разом розпочати нову еру AI+Robots!
-

29 МІЖНАРОДНА ВИСТАВКА ТЕХНОЛОГІЙ ВЕРСТАТІВ, МЕТАЛООБРОБКИ ТА АВТОМАТИЗАЦІЇ
Ми щиро запрошуємо вас на Malaysia METALTECH & AUTOMEX
-
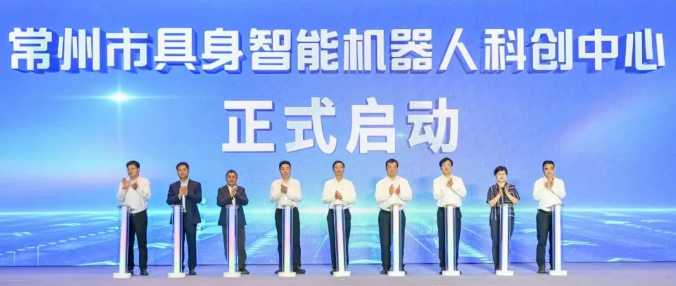
Changzhou Embodied Intelligent Robot Science and Technology Innovation Center і Right Key Project оселилися в Wuhan High-tech
Розумне виробництво Чанчжоу, «Людина і машина» йдуть рука об руку. 29 квітня в Чанчжоу відбулася спеціальна подія «Сотні подій і тисячі підприємств» для інтеграції промислових ланцюгів і зміцнення док-станцій — 1028 Robot Special Event. Багато авторитетних експертів у галузі робототехніки з усієї країни та понад 300 представницьких підприємств у країні та за кордоном зібралися в Wuhan High-tech, щоб отримати уявлення про тенденції розвитку, зв’язати високоякісні ресурси, просувати технологічні інновації, поділитися новими можливостями для втіленого інтелекту та працювати разом для нового майбутнього цифрової та реальної інтеграції.
-
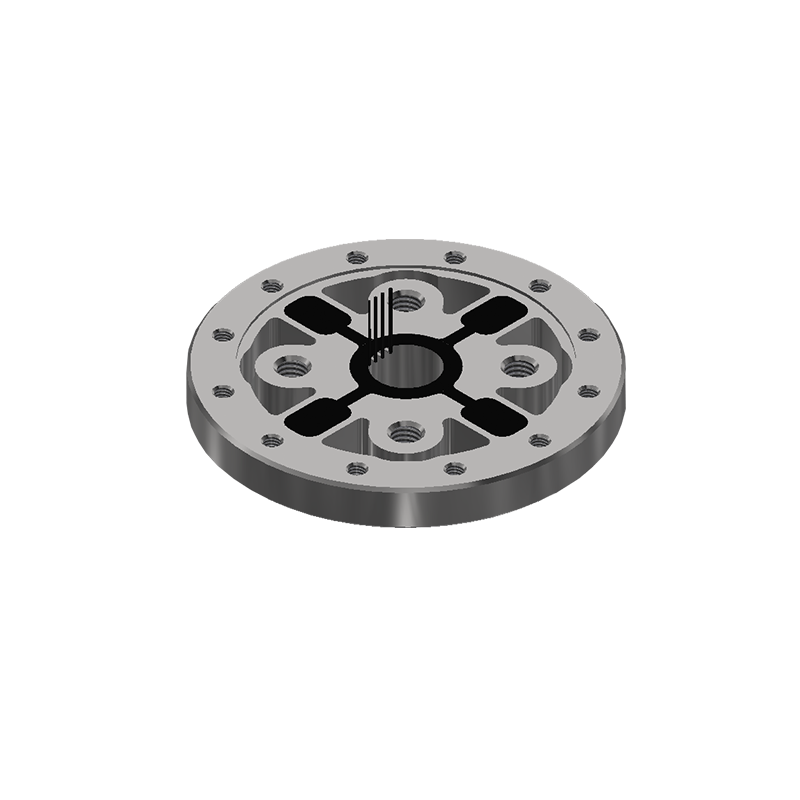
Вивчення застосування датчиків крутного моменту з шарніром роботів у сучасній автоматизації
Оскільки робототехніка продовжує розвиватися, точність і оперативність стають все більш життєво важливими. Одним із компонентів, який відіграє вирішальну роль у цій еволюції, є датчик крутного моменту в суглобі робота — пристрій, який вимірює крутний момент або силу обертання в суглобі робота. Ці датчики необхідні для підвищення продуктивності, безпеки та ефективності сучасних роботизованих систем.
-
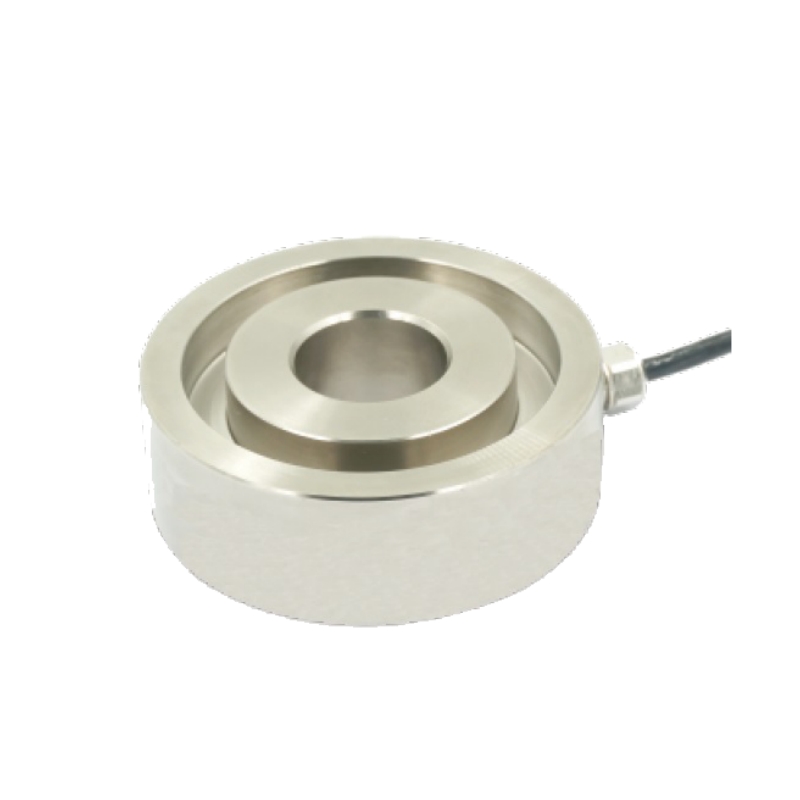
Що виявляє датчик сили? Розуміння його ролі в сучасних технологіях
У сучасному світі, де все більше автоматизується та розвивається точність, датчики сили відіграють життєво важливу роль у багатьох галузях промисловості. Але що саме виявляє датчик сили і чому він є таким важливим компонентом у сучасних машинах і пристроях?
-
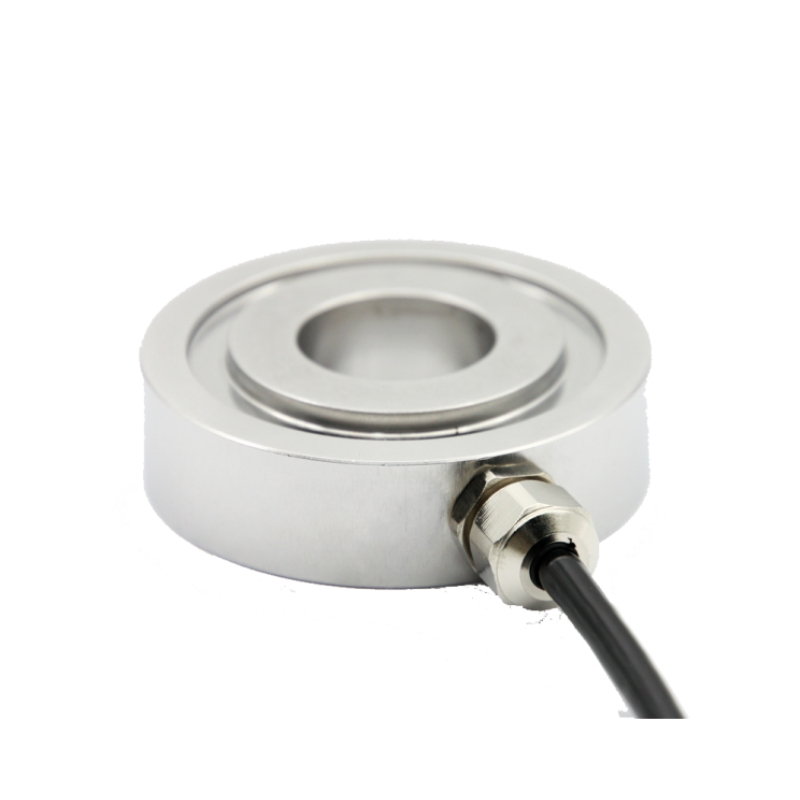
Що таке кільцевий датчик сили?
У сфері промислової автоматизації, робототехніки та точного машинобудування точне вимірювання сили є важливим. Серед різноманітних технологій визначення сили датчик сили кільцевого типу виділяється своєю компактною структурою та високою чутливістю. Але що таке датчик сили кільцевого типу і як він працює?
-
Яка різниця між датчиком сили та датчиком тиску
Оскільки інтелектуальні системи, робототехніка та промислова автоматизація стають дедалі складнішими, датчики займають центральне місце в забезпеченні точності, безпеки та ефективності. Серед найбільш часто використовуваних типів є датчики сили та датчики тиску. Хоча ці терміни часто використовуються як взаємозамінні, вони виконують різні функції та призначені для різних цілей вимірювання. Отже, що саме їх відрізняє?
-

2-осьовий датчик сили проти 3-осьового датчика сили: який із них найкраще підходить для вашої програми?
В епоху інтелектуального виробництва, робототехніки та точних випробувань датчики сили відіграють важливу роль у зборі даних у реальному часі для контролю та аналізу. Серед найбільш широко використовуваних типів є 2-осьові та 3-осьові датчики сили. Але чим вони відрізняються, і який з них є найкращим для вашої конкретної програми?
-
Як працює дводіапазонний датчик сили?
У сучасному високоточному машинобудуванні та промисловому середовищі точне вимірювання сили має вирішальне значення. Одним із найбільш універсальних інструментів, розроблених для задоволення цієї потреби, є дводіапазонний датчик сили. Але як саме працює цей вдосконалений датчик і чому йому все більше віддають перевагу в роботах, медичних пристроях і автоматизованих системах тестування?
-
Як вибрати датчик тиску натягу?
Вибираючи датчик тиску на розтяг, необхідно спочатку визначити, яка сила вимірюється. Датчики сили поділяються на механічні і пневматичні (гідравлічні).
-
Принцип роботи датчика тиску
Датчик тиску насправді отримує все більше уваги завдяки своїй простій структурі, чудовій лінійності та стабільності та високій точності виведення.
-
Обмін знаннями про датчики моменту
Датчик крутного моменту в даний час можна розділити на два види: контактний і безконтактний. Безконтактний датчик крутного моменту також називають ковзним датчиком крутного моменту.
-
Що таке датчик сили? Які бувають його види?
Сила є безпосередньою причиною зміни руху матерії. Датчики сили можуть виявляти механічні величини, такі як натяг, тяга, тиск, вага, крутний момент, внутрішня напруга та деформація.


